基于深度学习的遥感影像汽车目标识别 赋能地理遥感信息服务的新引擎
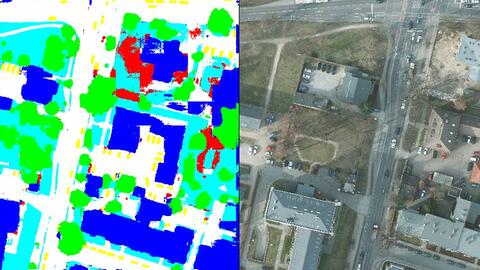
引言
随着遥感技术的飞速发展,高分辨率遥感影像的获取成本不断降低,数据量呈爆炸式增长。如何从海量遥感影像中快速、准确地提取有价值的信息,成为地理遥感信息服务的核心挑战之一。汽车目标识别作为遥感影像分析的重要应用方向,在城市交通管理、城市规划、环境监测、国防安全等领域具有广泛需求。传统的汽车目标识别方法依赖于人工设计的特征(如边缘、纹理、颜色等)和浅层分类器,面对复杂场景时泛化能力差、精度有限。深度学习技术的突破为遥感影像目标识别带来了革命性变化。基于深度卷积神经网络(CNN)的方法能够自动学习多层级、鲁棒的特征表示,在汽车目标识别任务上取得了显著优于传统方法的性能。本文将系统阐述基于深度学习的遥感影像汽车目标识别的关键技术、应用场景及其对地理遥感信息服务的赋能作用,并展望未来发展趋势。
一、遥感影像汽车目标识别的挑战与深度学习优势
1.1 遥感影像中汽车目标的特点
- 尺度多变:不同分辨率影像中汽车像素从几像素到几十像素不等;同一影像中汽车尺寸随拍摄角度和距离变化。
- 方向任意:车辆朝向随机分布,传统水平边界框难以精确描述。
- 背景复杂:城市道路、停车场、高速公路等场景中,车辆与建筑物、树木、阴影、道路标记等相互干扰。
- 遮挡与重叠:密集停放的车辆常存在遮挡,对检测算法提出更高要求。
- 光照与天气影响:不同光照、阴影、雾霾、雨雪等条件下,车辆外观差异显著。
1.2 深度学习方法的优势
- 自动特征提取:CNN通过卷积、池化等操作,自动学习从低级边缘到高级语义的特征,避免了手工特征的局限性。
- 端到端训练:可直接从原始影像输入到目标类别输出,简化流程,提升精度。
- 强大的泛化能力:在大规模数据集上预训练的模型可通过迁移学习适应不同遥感场景。
- 多尺度与旋转不变性:特征金字塔网络(FPN)、旋转框检测器等结构有效处理多尺度和方向问题。
二、基于深度学习的汽车目标识别关键技术
2.1 主流深度学习模型架构
- 两阶段检测器:Faster R-CNN、Mask R-CNN等,通过区域提议网络(RPN)生成候选框,再进行分类和回归,精度高但速度较慢。
- 单阶段检测器:YOLO系列、SSD、RetinaNet等,直接在特征图上预测类别和边界框,速度更快,适合实时应用。
- 旋转目标检测:RRPN、RoI Transformer、R3Det等,针对遥感影像中车辆方向任意的问题,输出带角度的旋转边界框,更精确贴合车辆形状。
- 语义分割与实例分割:U-Net、DeepLab、Mask R-CNN等,用于像素级车辆提取,适用于车辆计数和密集场景分析。
2.2 针对遥感影像的优化策略
- 多尺度特征融合:利用FPN、PANet等结构融合不同层级特征,提升小目标检测能力。
- 注意力机制:引入SE、CBAM、Non-local等注意力模块,增强对车辆区域的聚焦,抑制背景干扰。
- 数据增强:随机旋转、翻转、缩放、色彩抖动、CutMix、Mosaic等,提高模型鲁棒性。
- 迁移学习与预训练:在ImageNet、COCO等大数据集上预训练,再在遥感车辆数据集上微调,解决标注数据不足问题。
- 轻量化与实时性:采用MobileNet、ShuffleNet等轻量骨干网络,结合模型剪枝、量化、知识蒸馏,满足边缘设备部署需求。
- 半监督与弱监督学习:利用少量标注数据和大量未标注数据,降低标注成本。
- 域适应:解决不同传感器、不同区域、不同季节数据分布差异问题。
2.3 常用数据集与评价指标
- 数据集:UCAS-AOD、DOTA、NWPU VHR-10、xView、SpaceNet、DIOR等,包含大量车辆目标标注。
- 评价指标:平均精度(AP)、平均精度均值(mAP)、F1分数、召回率、精确率、处理速度(FPS)等。
三、地理遥感信息服务中的应用场景
3.1 城市交通管理与规划
- 交通流量监测:实时统计道路车辆数量、密度,为交通信号控制、拥堵疏导提供数据支持。
- 停车位管理:识别停车场车辆占用情况,引导智能停车。
- 违章停车检测:结合地理围栏技术,自动发现禁停区域车辆。
- 道路规划:分析车辆出行热力图,辅助道路新建与改造。
3.2 环境监测与城市治理
- 车辆尾气排放估算:结合车辆类型识别和流量数据,估算区域排放量,支撑空气质量分析。
- 重点区域监控:监测自然保护区、水源地等区域非法车辆入侵。
- 灾害应急:灾后快速评估道路通行能力,识别被困车辆,指导救援。
3.3 商业与国防应用
- 商业选址:分析人车流量,为加油站、充电站、4S店选址提供依据。
- 军事侦察:识别敌方车辆部署、类型和数量,获取战场态势。
- 边境与安防:监控边境车辆非法越境,保障国家安全。
3.4 地理遥感信息服务平台集成
- 与GIS集成:将检测结果作为矢量图层叠加到地图上,实现空间查询、统计分析。
- 时空大数据分析:融合多时相检测结果,挖掘车辆活动规律和趋势。
- 云边协同:云端训练大模型,边缘端部署轻量模型,实现实时响应。
- API服务:封装车辆检测API,供第三方开发者调用,拓展应用生态。
四、挑战与未来展望
4.1 当前挑战
- 数据标注瓶颈:高质量标注成本高,小样本、弱监督场景下性能下降。
- 模型泛化能力:跨传感器、跨区域、跨季节的域偏移问题依然突出。
- 实时性与精度平衡:高精度模型往往计算量大,难以满足实时处理需求。
- 复杂场景鲁棒性:密集遮挡、极端天气、阴影等仍会导致漏检和误检。
- 多源数据融合:如何有效融合光学、SAR、LiDAR等多模态数据,提升识别可靠性。
4.2 未来趋势
- 自监督与少样本学习:利用无标注数据预训练,减少对大量标注的依赖。
- Transformer与注意力机制:ViT、Swin Transformer等新型架构在遥感目标检测中展现潜力。
- 多模态融合:结合光学与SAR影像,实现全天时、全天候车辆监测。
- 边缘智能:专用AI芯片与轻量化模型推动星上/无人机实时处理。
- 可解释AI:提升模型决策透明度,增强地理遥感信息服务的可信度。
- 数字孪生与时空预测:结合检测结果构建城市交通数字孪生,预测交通态势。
##
基于深度学习的遥感影像汽车目标识别技术正深刻改变地理遥感信息服务的方式。它不仅提升了海量遥感数据处理的自动化水平,更通过高精度、实时化的车辆信息提取,为交通、环境、商业、国防等领域提供了前所未有的洞察能力。随着算法、数据和算力的协同进步,这一技术将持续赋能地理遥感信息服务,推动智慧城市、智慧交通和可持续发展目标的实现。跨学科融合与技术创新将进一步释放遥感大数据的价值,构建更加智能、可靠的地理空间信息服务体系。
最新产品

遥感与地理信息系统C++底层开发与实践(上册) 地理遥感信息服务

天地之间,感知云端 地理遥感信息服务企业宣传片创制蓝图
GIS保研攻略 北京大学地图学与地理信息系统硕士项目深度解析
深蓉协同·智联空天——深圳市卫星物联网产业协会会员企业赴成都考察西部地理信息科技产业园
基于深度学习的遥感影像汽车目标识别 赋能地理遥感信息服务的新引擎
从保护技术进步看预防性保护的发展方向——专访预防性保护专家吕舟
12月莫干山地信实验室牵头的《地理信息 遥感数据及产品定标与验证 第 地理遥感信息服务》标准项目启动
东北地理所工会慰问长春净月潭遥感站一线工作人员 地理遥感信息服务的守望者
用活遥感技术手段,锚定地理大数据核心定位——地理遥感信息服务的创新与实践
经纬天地,遥瞰未来 中国科学院改革开放四十年地理遥感信息服务的标志性成果